

NavVis VLX2 face au XGRIDS L2 Pro (32/120 m)
NAVVIS VLX2, XGRIDS L2 Pro & K1 à l’essai sur le terrain.
Spécialistes expérimentés du mobile mapping et du scan 3D laser, nous avons chez Metrika360, avec notre partenaire 3ds-scan.de (distributeur XGRIDS), testé trois scanners laser mobiles de premier plan dans des conditions identiques. L’objectif était de comparer les performances des systèmes NAVVIS VLX2, XGRIDS L2 Pro et XGRIDS K1 en usage réel – en intérieur comme en extérieur, sans canevas de points fixes, mais avec des paramètres d’évaluation clairs.
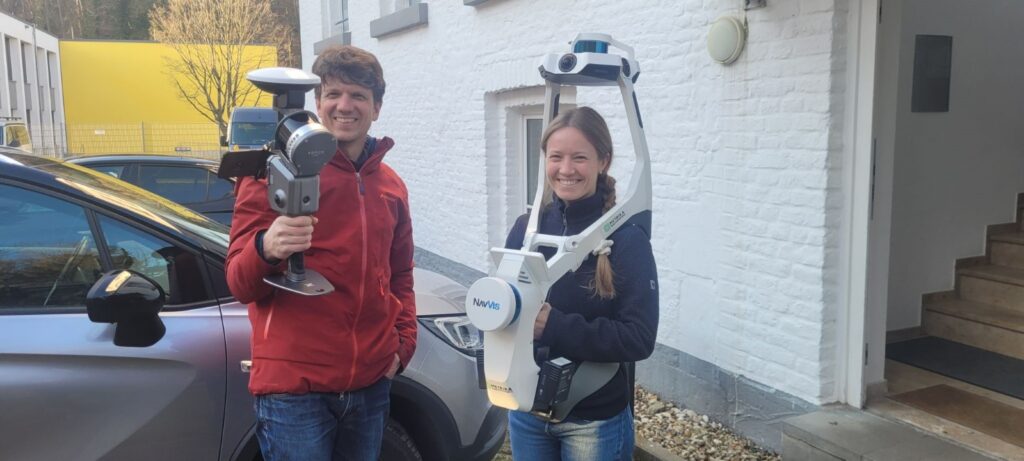
Nous avons testé les capteurs suivants :
NAVVIS VLX 2,XGRIDS L2 Pro (32 canaux, 120 m de portée) ainsi que le XGRIDS K1. Notre attention portait sur l’évaluation de l’ algorithme SLAM (simultaneous localization and mapping) – l’essai a donc été mené sans canevas de points fixes .
Un scan laser statique réalisé avec le Leica RTC360 sert de référence.
Un NAVVIS MLX n’était malheureusement pas disponible à ce moment-là, mais pourra être ajouté par la suite.
À l’avenir, nous testerons tous les nouveaux capteurs sur notre site de Kornelimünster et les ajouterons au projet dans la visionneuse web.
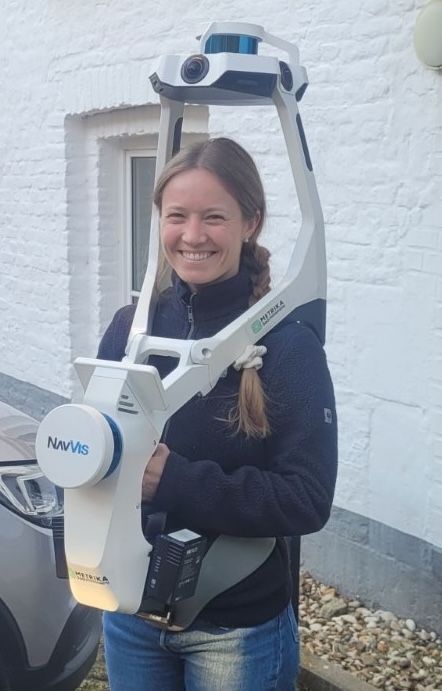
NAVVIS VLX2
- Portée : jusqu’à 100 m
- Exactitude : 8 mm (en conditions idéales)
- Caméras : 4 × 20 MP chacune, champ de 360°
- Densité de points : 2 × 300 000 points/seconde
- Filtrage : trame min. 5 mm (post-traitement)
- Traitement : cloud (paiement à l’usage)
- Sortie : nuage de points (post-traité)
Points forts : prise en main simple, panoramiques de qualité, flux de travail intégré
Points faibles : dépendance au cloud, pas de RTK
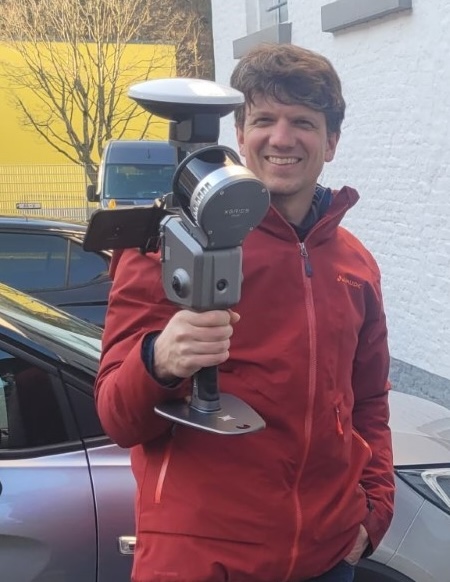
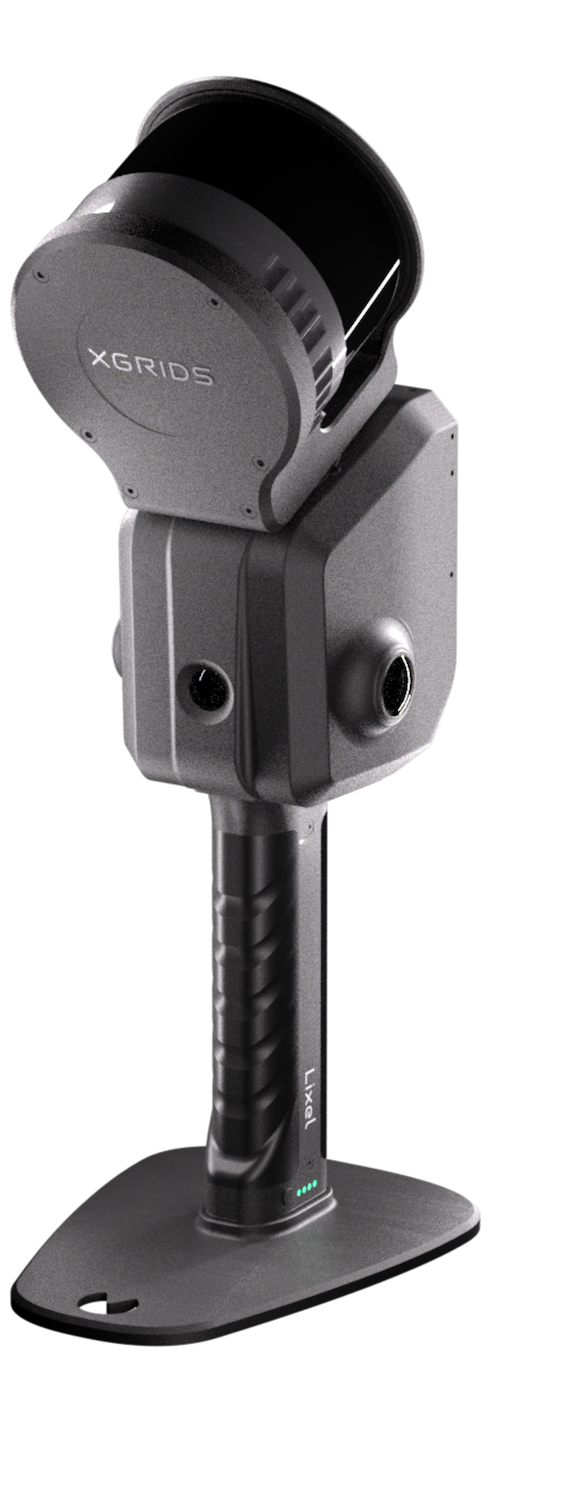
XGRIDS L2 Pro
- Portée : jusqu’à 300 m (selon le modèle) ; testé : la variante à 120 m
- Exactitude du nuage de points : ±1 cm (relative), ±3 cm (absolue, temps réel)
- Caméras : 2 × 48 MP, capteur ½”, champ de 190° (panoramique 56 MP)
- Cadence de scan : de 320 000 à 640 000 points par seconde, selon le modèle.
- Densité de points : 640 000 points/seconde
- LiDAR + RTK pour des nuages de points en temps réel
- Filtrage : trame min. 1 mm (post-traitement)
- Traitement : sur site (on-prem)
- Stockage : 1 To (SSD)
- Sortie : nuage de points RAW (.las), nuage post-traité (.las/.e57/.rcp), maillage (.obj), splat (.ply / .lcc), panoramiques/images (.jpg), trajectoire (geojson)
Points forts : SLAM robuste, RTK, pas de coûts cloud récurrents
Points faibles : pilotage par smartphone, flux de travail plus complexe
XGRIDS K1
- Portée : 40 m<
- Exactitude du nuage de points : 1,2 cm (relative), ±3 cm (absolue)
- Caméras : 2 × 48 MP (panoramique max. 56 MP)
- Densité de points : 200 000 points/seconde
- Stockage : carte SD
- Sortie : nuage de points RAW (.las), nuage post-traité (.las), maillage (.obj), splat (.ply / .lcc), panoramiques/images (.jpg), trajectoire (geojson)
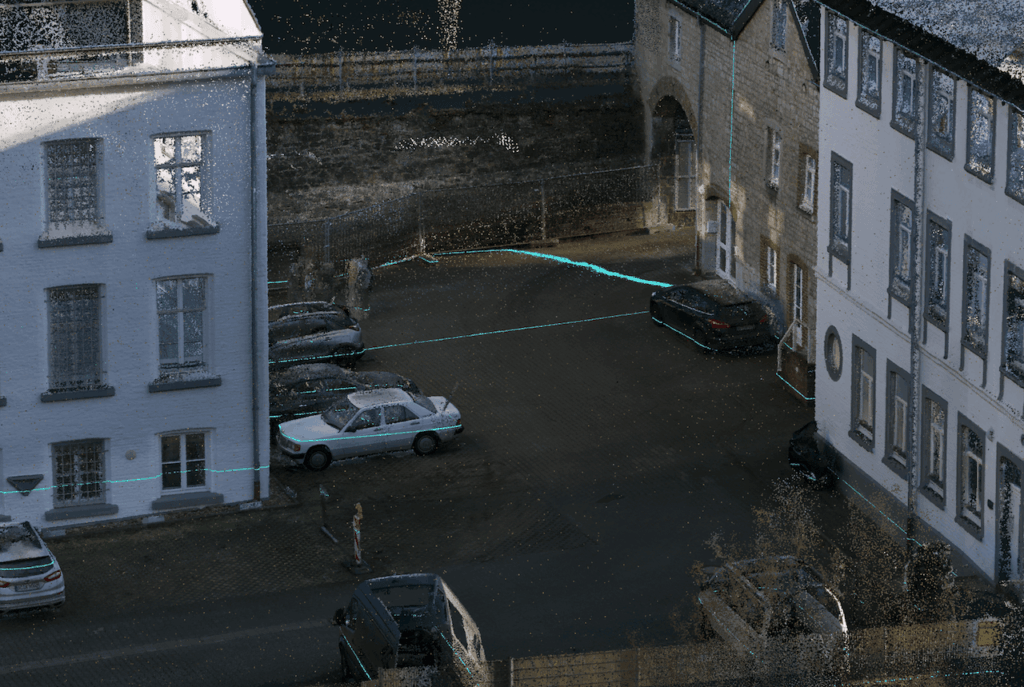
Temps de scan, panoramiques et nuages de points comparés
| Appareil | Temps de scan | Panoramiques | Points au total |
|---|---|---|---|
| Leica RTC360 | 2,5 h + consolidation (65 scans) | 65 | 91 millions (réduits depuis >1 milliard) |
| XGRIDS L2 Pro | 20 min | 680 | 185 millions |
| XGRIDS K1 | 20 min (2 scans ; intérieur & extérieur) | 554 | 138 millions |
| NAVVIS VLX2 | 25 min | 297 (dont 101 facturés dans IVION) | 163 millions |
Tous les scans en comparaison directe
Les données en disant plus que mille mots, nous avons choisi de partager les résultats sous forme de visionneuse web et de mettre en téléchargement toutes les données disponibles.
Vous pouvez ainsi vous faire votre propre idée des différences et des points communs. Nous recommandons volontiers CloudCompare pour cela.
Conseils d’utilisation
Sous Tools / Navigation → Earth Control activer
Sous Scène tous les scanners peuvent être affichés ou masqués individuellement comme calques
Les coupes préparées (par ex. section 01) sont repérées en couleur
NAVVIS
Pour
- Plateforme web –> floutage des personnes/plaques dans les panoramiques
- Processus simple –> tout le nécessaire dans la valise, disque dur, direction le cloud, traitement –> terminé
- Exploitation simple dans IVION
- Colorisation du nuage de points
- Écran intégré fixe, prise en main simple
- Rapports
- 2 modules de scan d’orientation différente – meilleure couverture des recoins
- Filtrage automatique du nuage de points
- Images RAW disponibles
Contre
- pas de RTK disponible
- Les points de contrôle ne peuvent être saisis que pendant la mesure, pas en post-traitement
- Le SLAM est sensible
- Peu de possibilités d’intervention lorsque le « processus simple » ne fonctionne pas
- Résolution max. 5 mm
- Les panoramiques doivent être pris à l’arrêt
- Installation des mises à jour à par câble LAN
- Grande valise & appareil encombrant (meilleur toutefois sur le MLX)
- Traitement local hors ligne non prévu par défaut (et alors seulement en environnement Docker sous Ubuntu)
- Coûts de projet plus difficiles à calculer
- Coûts de traitement récurrents (paiement à l’usage)
- Pas de trajectoire disponible
XGRIDS L2 Pro
Pour
- RTK disponible (survey grade)
- SLAM très robuste / grande vitesse de travail
- Prise en main simple
- Gaussian splatting !
- Aucun coût de traitement / faibles coûts récurrents
- Petite valise –> transportable en bagage à main en avion
- Fusion de nuages de points segmentés (map fusion, splats également)
- Manipulation du référencement possible (p. ex. système altimétrique personnalisé)
- Accès complet à toutes les données importantes (hors images RAW)
- Traitement local, possible aussi hors ligne
- Les panoramiques sont produits en mouvement (10000*5000 pixels)
- Le logiciel est livré avec le scanner (jusqu’ici sans supplément ni redevance)
- Réaction très rapide du fabricant aux demandes d’adaptation ou aux problèmes
- Sortie de nuages de points .e57 structurés
Contre
- Pas d’écran intégré –> smartphone
- Flux de travail dans Lixel Studio un peu « opaque » et inhabituel
- 2 logiciels nécessaires (pour le nuage de points et les splats)
- Pas de solution cloud pour héberger le nuage de points & les panoramiques (pour les splats, une plateforme web / visionneuse locale existe)