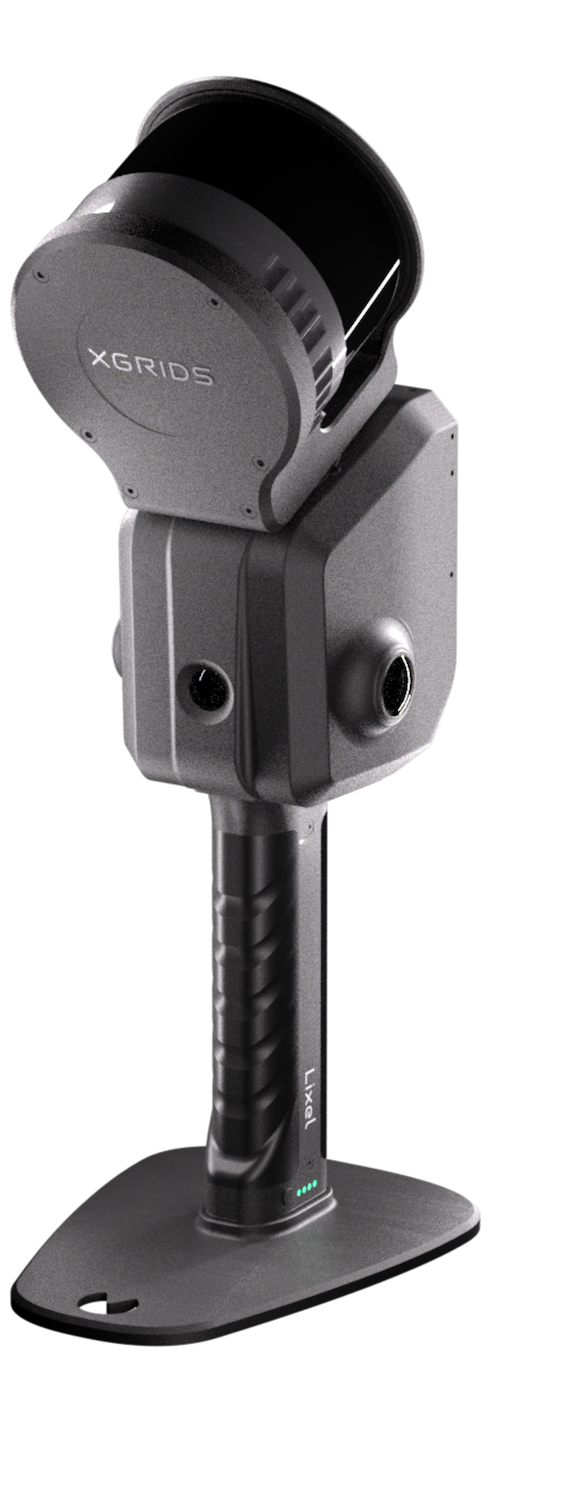


NavVis VLX2 frente a XGRIDS L2 Pro (32/120 m)
NAVVIS VLX2, XGRIDS L2 Pro & K1 en prueba de campo.
Como especialistas con experiencia en mobile mapping y escaneo láser 3D, en Metrika360 hemos probado, junto con nuestro socio 3ds-scan.de (distribuidor de XGRIDS), tres escáneres láser móviles de referencia en condiciones idénticas. El objetivo era comparar el rendimiento de los sistemas NAVVIS VLX2, XGRIDS L2 Pro y XGRIDS K1 en uso real – en interior y exterior, sin red de puntos fijos, pero con parámetros de evaluación claros.
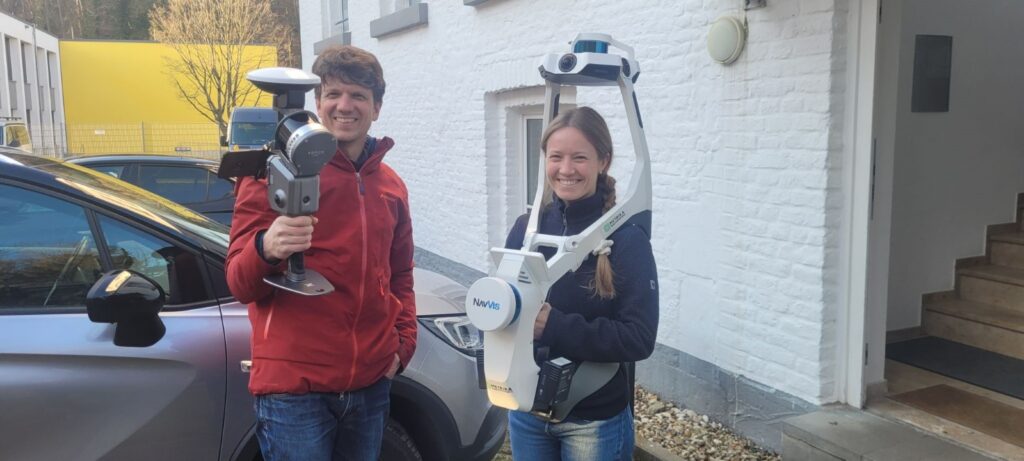
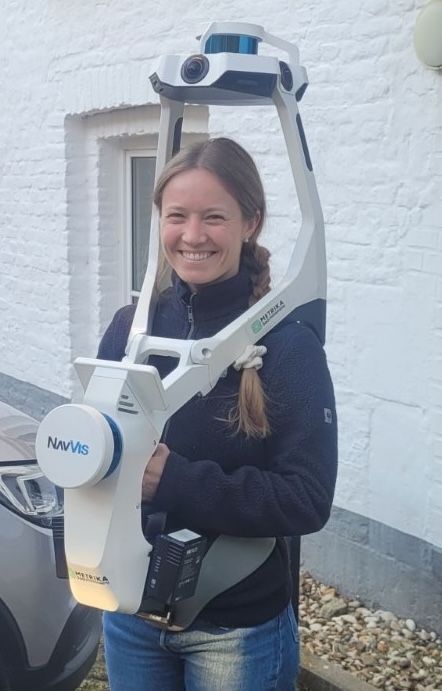
Hemos probado los siguientes sensores:
NAVVIS VLX 2,XGRIDS L2 Pro (32 canales, 120 m de alcance) y el XGRIDS K1. Nuestro foco estuvo en la evaluación del algoritmo SLAM (simultaneous localization and mapping) – por eso la prueba se realizó sin red de puntos fijos .
Como referencia sirve un escaneo láser estático tomado con el Leica RTC360.
Un NAVVIS MLX no estuvo lamentablemente a nuestra disposición en ese momento, pero podría añadirse más adelante.
En el futuro probaremos todos los sensores nuevos en nuestro recinto de Kornelimünster y los añadiremos al proyecto en el visor web.
NAVVIS VLX2
- Alcance: hasta 100 m
- Exactitud: 8 mm (en condiciones ideales)
- Cámaras: 4 × 20 MP cada una, campo de visión de 360°
- Densidad de puntos: 2 × 300.000 puntos/segundo
- Filtrado: retícula mín. de 5 mm (post-procesado)
- Procesamiento: nube (pago por uso)
- Salida: nube de puntos (post-procesada)
Fortalezas: manejo sencillo, panorámicas de alta calidad, flujo de trabajo integrado
Debilidades: dependencia de la nube, sin soporte RTK
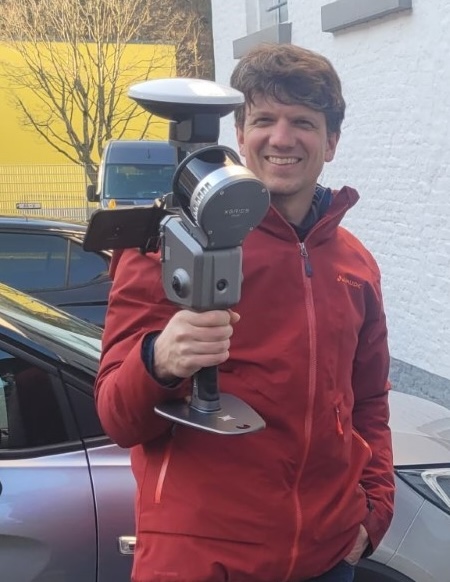
XGRIDS L2 Pro
- Alcance: hasta 300 m (según modelo); en la prueba: la variante de 120 m
- Exactitud de la nube de puntos: ±1 cm (relativa), ±3 cm (absoluta, en tiempo real)
- Cámaras: 2 × 48 MP, sensor de ½”, campo de 190° (panorámica de 56 MP)
- Tasa de escaneo: de 320.000 a 640.000 puntos por segundo, según el modelo.
- Densidad de puntos: 640.000 puntos/segundo
- LiDAR + RTK para nubes de puntos en tiempo real
- Filtrado: retícula mín. de 1 mm (post-procesado)
- Procesamiento: local (on-prem)
- Almacenamiento: 1 TB (SSD)
- Salida: nube de puntos RAW (.las), nube de puntos post-procesada (.las/.e57/.rcp), malla (.obj), splat (.ply / .lcc), panorámicas/imágenes sueltas (.jpg), trayectoria (geojson)
Fortalezas: SLAM robusto, RTK, sin costes recurrentes de nube
Debilidades: manejo por smartphone, flujo de trabajo más complejo
XGRIDS K1
- Alcance: 40 m<
- Exactitud de la nube de puntos: 1,2 cm (relativa), ±3 cm (absoluta)
- Cámaras: 2 × 48 MP (panorámica máx. de 56 MP)
- Densidad de puntos: 200.000 puntos/segundo
- Almacenamiento: tarjeta SD
- Salida: nube de puntos RAW (.las), nube de puntos post-procesada (.las), malla (.obj), splat (.ply / .lcc), panorámicas/imágenes sueltas (.jpg), trayectoria (geojson)
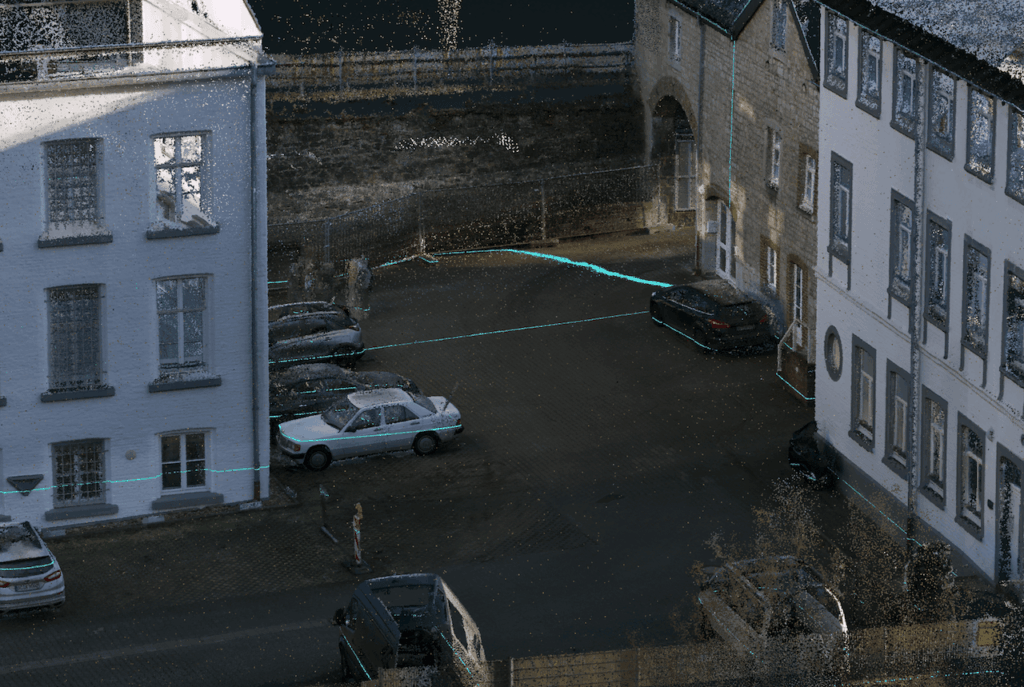
Tiempo de escaneo, panorámicas y nubes de puntos en comparación
| Equipo | Tiempo de escaneo | Panorámicas | Puntos en total |
|---|---|---|---|
| Leica RTC360 | 2,5 h + registro (65 escaneos) | 65 | 91 millones (reducidos desde >1.000 millones) |
| XGRIDS L2 Pro | 20 min | 680 | 185 millones |
| XGRIDS K1 | 20 min (2 escaneos; interior & exterior) | 554 | 138 millones |
| NAVVIS VLX2 | 25 min | 297 (de ellos 101 facturados en IVION) | 163 millones |
Todos los escaneos en comparación directa
Como los datos dicen más que mil palabras, hemos decidido compartir los resultados en forma de visor web y poner a disposición para su descarga todos los datos disponibles.
Así puede formarse su propia impresión de las diferencias y las coincidencias. Para ello siempre recomendamos con gusto CloudCompare.
Consejos de uso
En Tools / Navigation → Earth Control activar
En Escena pueden mostrarse u ocultarse individualmente todos los escáneres como capas
Los cortes preparados (p. ej. section 01) están marcados con color
NAVVIS
Pro
- Plataforma web –> difuminado de personas/matrículas en las panorámicas
- Proceso sencillo –> todo lo necesario en el maletín, disco duro, a la nube, procesamiento –> listo
- Evaluación sencilla en IVION
- Coloreado de la nube de puntos
- Pantalla fija integrada, manejo sencillo
- Informes
- 2 módulos de escaneo con orientación distinta – mejor cobertura de rincones complicados
- Filtrado automático de la nube de puntos
- Imágenes RAW disponibles
Contra
- sin RTK disponible
- Los puntos de control solo pueden capturarse durante la medición, no en el post-procesado
- El SLAM es sensible
- Pocas posibilidades de intervención cuando el «proceso sencillo» no funciona
- Resolución máx. de 5 mm
- Las panorámicas deben tomarse desde parado
- Instalación de actualizaciones à por cable LAN
- Maletín grande & equipo grande (aunque mejor en el MLX)
- El procesamiento local sin conexión no está previsto de serie (y si acaso, solo en entorno Docker sobre Ubuntu)
- Cálculo más difícil de los costes de proyecto
- Costes recurrentes de procesamiento (pago por uso)
- Sin trayectoria disponible
XGRIDS L2 Pro
Pro
- RTK disponible (survey grade)
- SLAM muy robusto / alta velocidad de trabajo
- Manejo sencillo
- ¡Gaussian splatting!
- Sin costes de procesamiento / costes recurrentes bajos
- Maletín pequeño –> puede transportarse como equipaje de mano en el avión
- Fusión de nubes de puntos segmentadas (map fusion, también splats)
- Posibilidad de manipular la referenciación (p. ej. sistema de alturas propio)
- Acceso completo a todos los datos importantes (salvo imágenes RAW)
- Procesamiento local, también sin conexión
- Las panorámicas se generan en movimiento (10000*5000 píxeles)
- El software se entrega con el escáner (hasta ahora sin recargo ni tasas)
- Reacción muy rápida del fabricante ante peticiones de ajuste o problemas
- Salida de nubes de puntos .e57 estructuradas
Contra
- Sin pantalla integrada –> smartphone
- Flujo de trabajo en Lixel Studio algo «opaco» e inusual
- Se requieren 2 programas (para nube de puntos y splats)
- Sin solución en la nube para alojar la nube de puntos & las panorámicas (para splats sí existe plataforma web / visor local)